这是亮灯拣选之外的另一类仓储场景。拣选货架解决的是「拣」,立体仓库解决的是「存」——把模具、栈板这类高价值物料放进多层高密度的库区,用堆垛机、AGV 与信息系统打通存取全过程。
一、项目概述
| 项目名称 | 立体库形式 | 储位规模 | 调度设备 | 服务对象 |
|---|---|---|---|---|
| 某汽车零部件集团 | 双伸位单巷道立体库 | 200 储位(双深位) | 堆垛机 1 台 + AGV 2 台 | 集团 2 条冲压产线 |
项目的核心诉求有三条:高密度存储(模具体积大、数量多、需多层堆放)、与产线联动(按生产计划准时配料到产线入库位)、全程可追溯(每副模具在哪一储位、绑在哪个栈板位、状态如何,随时可查)。
二、系统架构
LightWMS立体仓库管理系统按业务闭环划分为九个模块,每个模块既是独立的作业界面,又共享同一份库存与任务数据:
| 模块 | 职责 | 与亮灯系统的关系 |
|---|---|---|
| 中控看板 | 堆垛机实时位置、储位利用率、告警与调度队列一屏总览 | 替代传统值班室大屏 |
| 入库管理 | 空栈板入库、新模入库、扫码绑定、手工单据 | 入库缓存位与拣选区对接 |
| 出库管理 | 生产出库、紧急出库、按生产计划配料到产线 | 出库口接驳亮灯拣选区 |
| 库存管理 | 模具台账、状态流转(闲置/在途/使用中/维修/报废) | 与亮仓库存账实时核对 |
| 储位管理 | 双深位储位图、阻挡判定、冻结与禁用 | 储位编码规则与拣选区统一 |
| 调度中心 | 任务拆解为堆垛机/AGV/拍照/组模步骤并跟踪执行 | AGV 步骤与亮灯拣选协同 |
| 基础资料 | 模具主数据、产线、规格、合模数(1合1/2合1/4合1) | 物料主数据与 ERP 共用 |
| 设备监控 | PLC、变频器、激光测距、红外通讯、安全门状态在线监测 | 设备告警推送 |
| 报表管理 | 出入库统计、库龄分析、储位周转、盘点差异 | 与亮灯系统报表合并 |
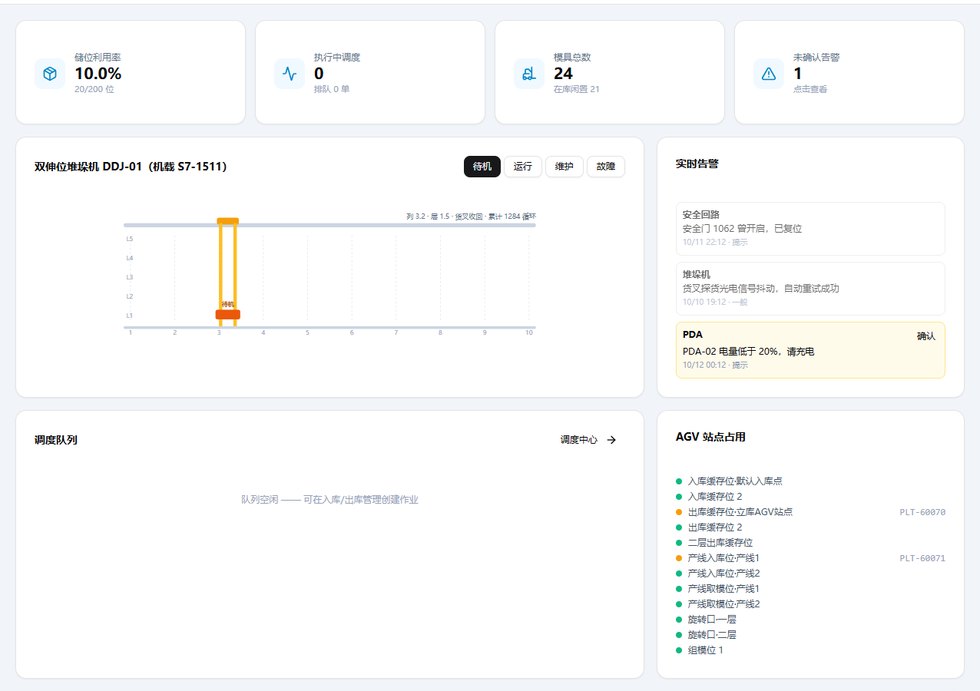
中控看板:堆垛机实时位置(列×层,载货台实时高度)、实时告警、调度队列与 AGV 站点占用一屏可见
与传统中控屏的区别:这不是静态看板。点击储位可直接查看该储位上的模具明细,调度队列里的任务与右侧站点占用实时联动。
三、库区与储位设计
3.1 储位编码与几何参数
| 参数 | 取值 | 设计说明 |
|---|---|---|
| 货架侧 | A / B | 单巷道两侧货架,堆垛机双伸位可同时服务 A、B 两侧 |
| 列数 | 10 列 | 沿巷道方向排列,列号 01~10 |
| 层高 | 5 层 | L1~L5,层高满足叠放模具栈板 |
| 深度 | 2 深位 | 单深位即双深位储位成对,近端/远端 |
| 储位总数 | 200 个 | 2 侧 × 10 列 × 5 层 × 2 深位 |
储位编码示例:A-03-2-1 表示 A 侧、第 3 列、第 2 层、近端(深 1)。
3.2 双深位阻挡与入库策略
双深位货架的难点在于:远端(深 2)的货被近端(深 1)挡住时无法取出。系统在储位图上把近端与远端画在同一格的上/下两格,并在两个环节做阻挡判定:
- 入库分配:候选储位先排除「远端被近端占用」的情况,再按「低层优先 → 近端优先 → A 侧优先 → 靠近巷道中部」打分排序,把高位和远端位留给后续需要的高频存取
- 出库校验:任务下发前校验阻挡关系,若目标模具在远端而近端有货,先生成「阻挡移库」任务腾出近端,再执行出库
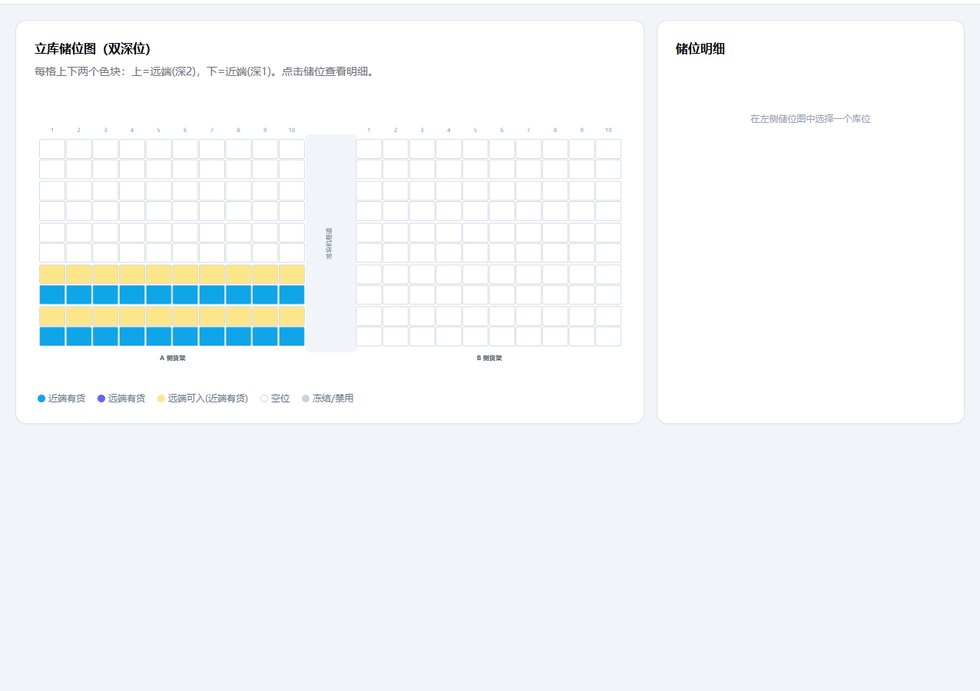
立库储位图:每格上下两个块位代表双深位,颜色区分近端有货 / 远端有货 / 近端可入库 / 空位 / 冻结禁用
四、栈板管理与防偏载
模具以「副」为单位管理,堆放在栈板上。一副栈板有 A / B / C / D 四个模具位,不同模具的合模数不同(1 合 1、2 合 1、4 合 1),占用位数也不同。系统按 A → B → C → D 的顺序从内向外摆放。
| 合模数 | 占用位数 | 摆放策略 |
|---|---|---|
| 1 合 1 | 1 位 | 优先占 A 位,为合模留出空间 |
| 2 合 1 | 2 位 | 占 A、B 位,模具合拢后成一副 |
| 4 合 1 | 4 位 | 占满 A~D 四位 |
取模顺序按「先 C/D、再 A/B」设计 —— 先取外侧(C/D 位),让内侧(A/B 位)上的模具作为支撑留在栈板上,避免取走一半后栈板失衡倾倒。这是防偏载的关键细节。
五、调度链与设备联动
立体库最难的不是记账,而是把一笔业务拆成设备能执行的步骤序列。调度中心把每张单据拆解为标准步骤,逐步驱动堆垛机与 AGV 执行:
| 步骤类型 | 执行设备 | 说明 |
|---|---|---|
| 立库出库 | 堆垛机 | 从储位取货送到出库口站点 |
| 立库入库 | 堆垛机 | 从入库口站点取货放入分配的储位 |
| AGV 搬运 | AGV × 2 | 站点与站点之间搬运栈板 |
| 组模 | 组模机 | 按合模数把多副模具合并为一副 |
| 拍照 | 相机 / 组模位 | 入库绑定与盘点时拍照留存模具信息 |
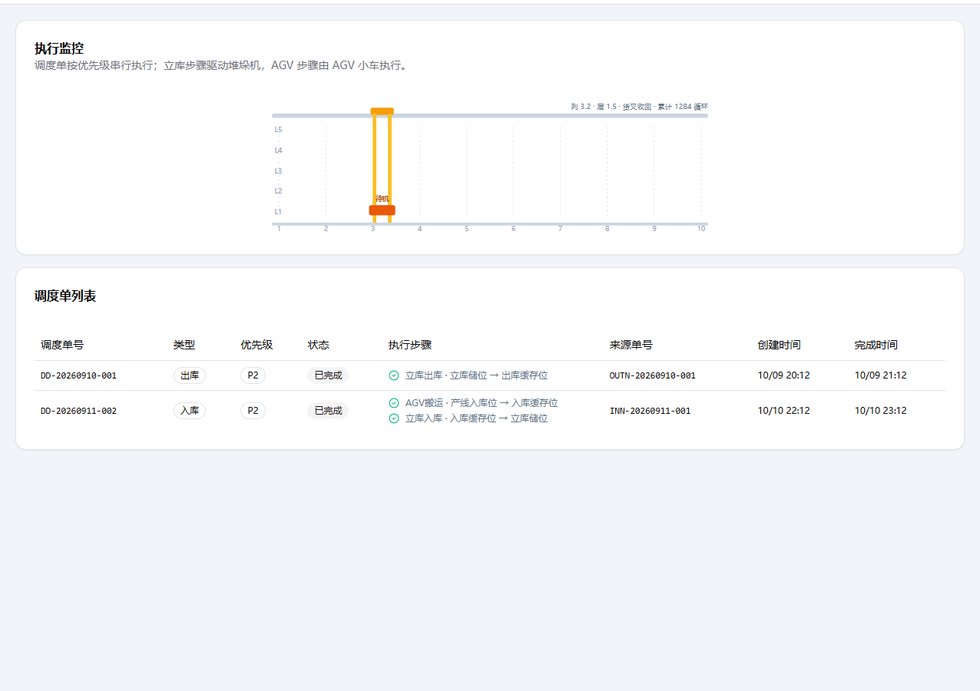
调度中心:一笔业务被拆解为堆垛机/AGV/组模/拍照的标准步骤,逐条跟踪执行进度
5.1 作业站点
系统定义了 5 类站点共 17 个,覆盖从入库到产线的全部交接点:
| 站点类型 | 数量 | 用途 |
|---|---|---|
| 入库缓存位 | 2 个 | 空栈板与新模入库的缓存交接 |
| 出库缓存位 | 3 个 | 含二层出库缓存位,对接 AGV 搬运 |
| 产线入库位 | 2 个 | 按产线分别配送(产线 1 / 产线 2) |
| 产线取模位 | 2 个 | 产线在线领用模具 |
| 旋转口 | 2 个 | 一层 / 二层各一,模具转向 |
| 组模位 | 4 个 | 模具重组与拍照校验工位 |
| 充电位 | 2 个 | AGV 自动充电 |
六、设备监控与安全
设备台账直接对接项目电气图纸,通过 PLC 与工业以太网读取每一台设备的实时状态,而不是等设备报警了才知道出了问题。
| 设备类别 | 典型配置 | 监控内容 |
|---|---|---|
| PLC 控制 | 机载 S7-1511 + 地面 S7-1200 | 堆垛机主控、库台与安全回路 |
| 变频驱动 | ATV340 × 2(行走 / 起升) | 运行状态、母线电压、电流、抱闸反馈 |
| 定位与通讯 | AMS 348i 激光测距 × 2、红外 DDLS-508 | 水平/起升定位偏差、机载↔地面数据链 |
| 远程 IO | ET200SP 载货台远程 IO | 货叉到位、探货传感器信号 |
| 人机界面 | 机载 7" 触摸屏 + 地面操作台 | 现场操作与急停 |
| 安全防护 | 两侧安全门锁开关 | 作业侧/非作业侧人员进入防护 |
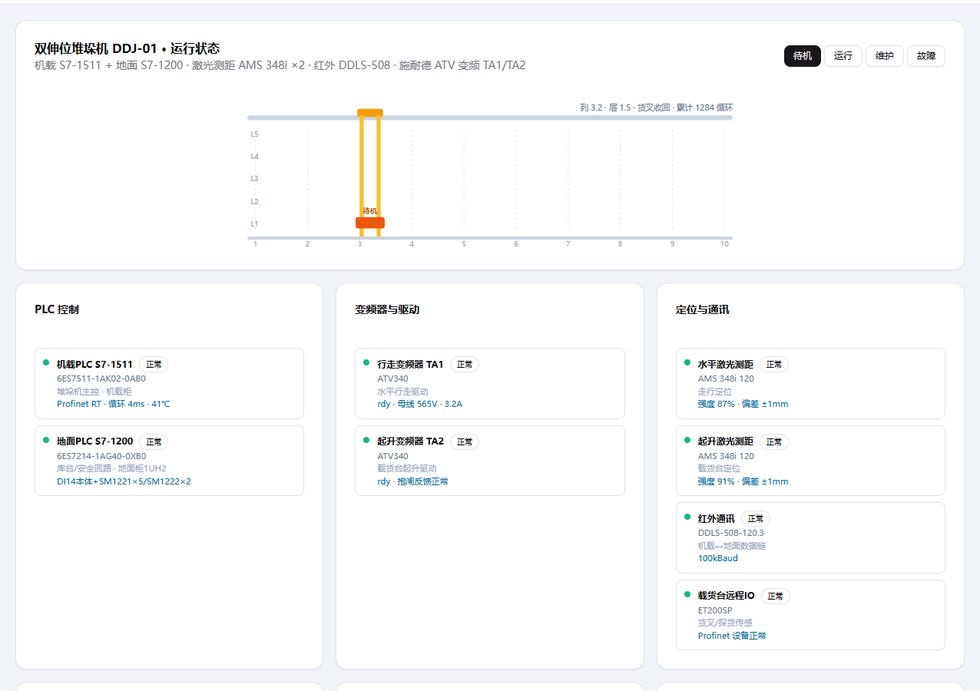
设备监控:按 PLC 控制、变频器与驱动、定位与通讯分组展示实时状态与实测值
安全设计的原则:安全门与急停回路信号直接进 PLC,由硬回路做互锁,软件只做监控与记录。不能依赖上位机来保证人身安全 —— 这是自动化立体库的基本红线。
七、与亮灯拣选系统的协同
立体库与亮灯拣选不是替代关系,而是上下游分工:立体库负责高密度存储与整托搬运,亮灯拣选负责零散拣配。典型衔接方式如下:
| 衔接环节 | 立体库侧 | 亮灯侧 |
|---|---|---|
| 物料出库 | 出库口缓存位堆满整托栈板 | 拆托零散件上架到拣选货位 |
| 空托回收 | 空栈板回收入库缓存位 | 拣选完成后空托下线待回收 |
| 库存账 | 以「副」为单位记模具台账 | 以「件」为单位记拣选库存 |
| AGV 调度 | AGV 在站点间搬运 | 亮灯拣选区内 AGV 协同亮灯车 |
账目口径必须提前对齐。立体库按「副模具」记,亮灯按「件」记,两者通过合模数参数换算,否则跨系统对账永远对不上。这也是为什么基础资料里「合模数」是必填字段。
八、实施经验
- 双深位必须前置规划。双深位能提升 50% 存储密度,但一旦巷道尺寸确定就改不了,且必须配套「阻挡移库」能力,否则远端货会变成死货
- 防偏载要在数据模型层解决。栈板 A/B/C/D 四位建模、取模按 C→D→A→B 顺序,是靠代码约束的,不是靠现场纪律 —— 靠纪律的项目上线三个月就会乱
- 设备台账照电气图纸建,不要凭记忆。型号、扩展模块数量、通信参数逐条对图,能省掉后期联调的反复
- 调度步骤要可视化。让现场能看见「现在执行到第几步、卡在哪」,比事后查日志有效得多
- 安全靠硬回路,不靠软件。软件只做监控与追溯,互锁必须由 PLC 与安全回路承担
九、实施效益
在双深位立库投用后,模具存储从平面向多层扩展,单位面积存储量显著提升;堆垛机与 AGV 承担了原本需要人工完成的存取与搬运,现场人员只负责扫码绑定与产线接驳;每副模具的存储位置、栈板位、状态全部在线可查,找料时间从「翻卡片找」变成「系统里查」。具体收益需以客户实际运行数据为准,此处不列未经验证的数字。
需要立体库或亮灯拣选方案?
我们可提供库区规划、储位编码设计、堆垛机与 AGV 调度对接、设备数据采集方案,以及与现有 ERP / MES 的集成方案。
咨询热线:0512-66105315 | 13328007018(微信同号)